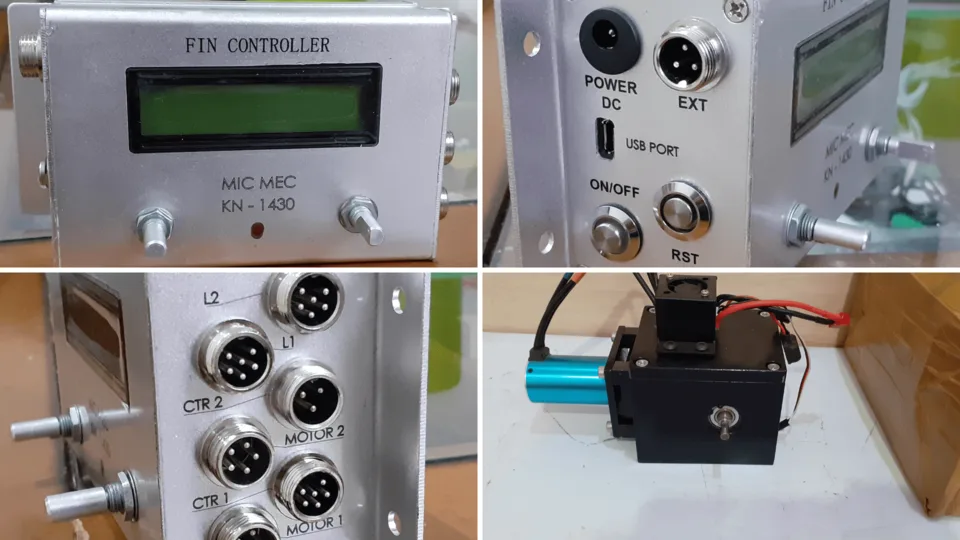
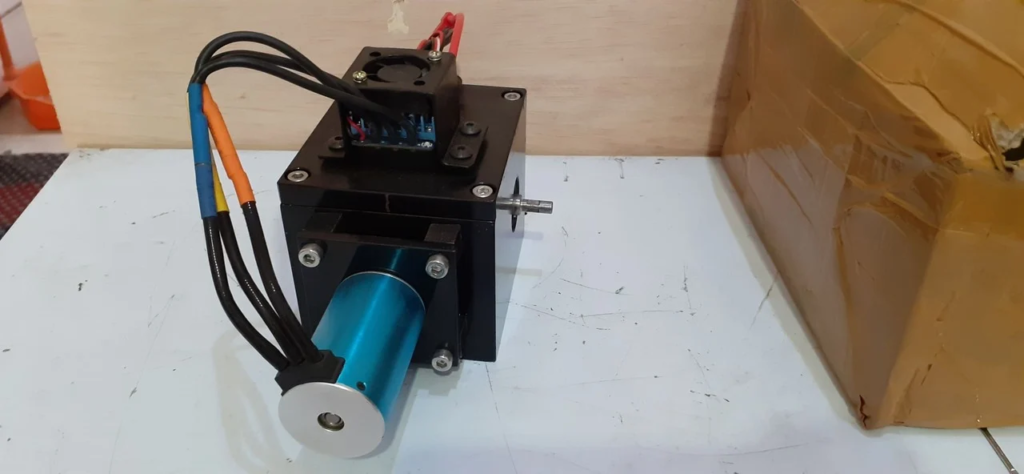
MISSILE FIN CONTROLLER
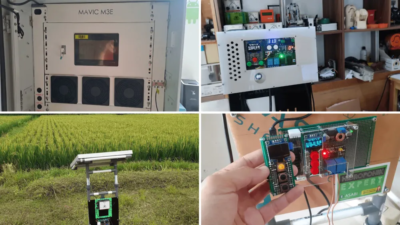
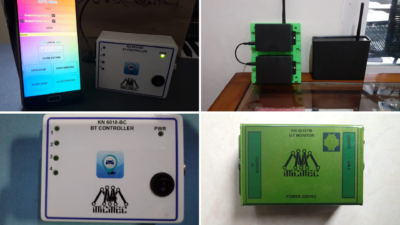
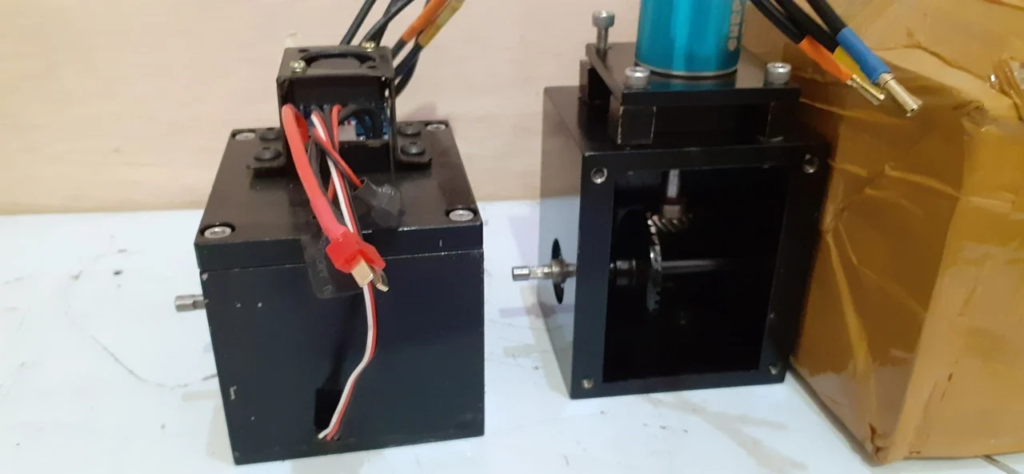
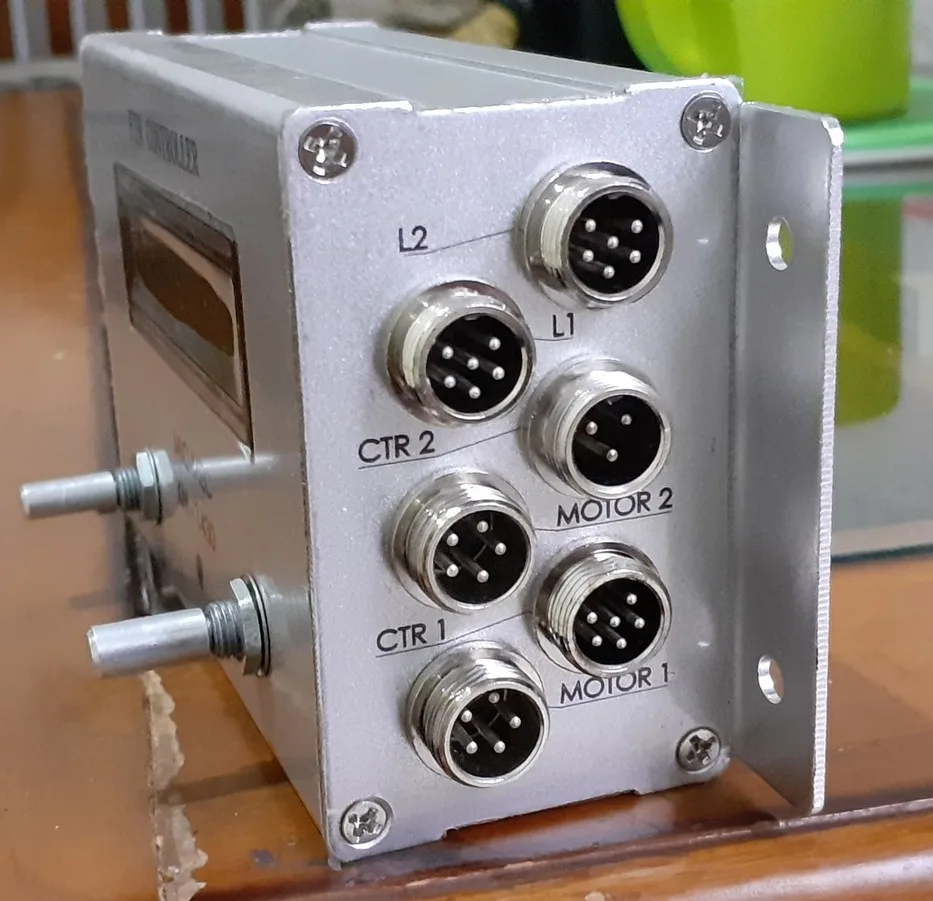
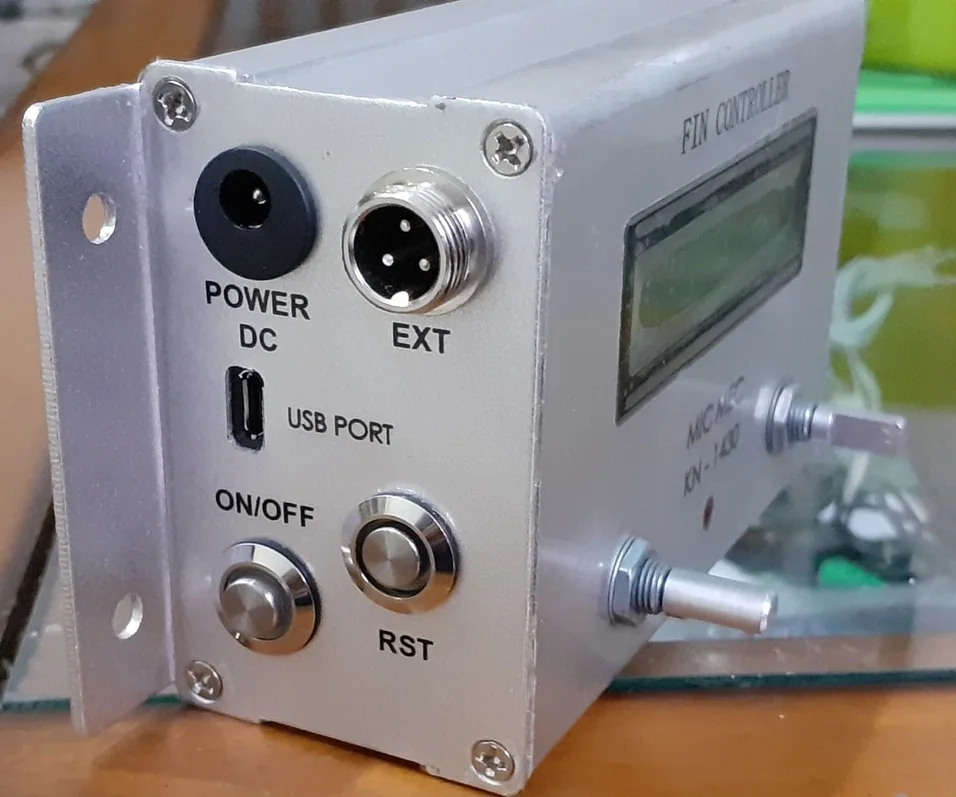
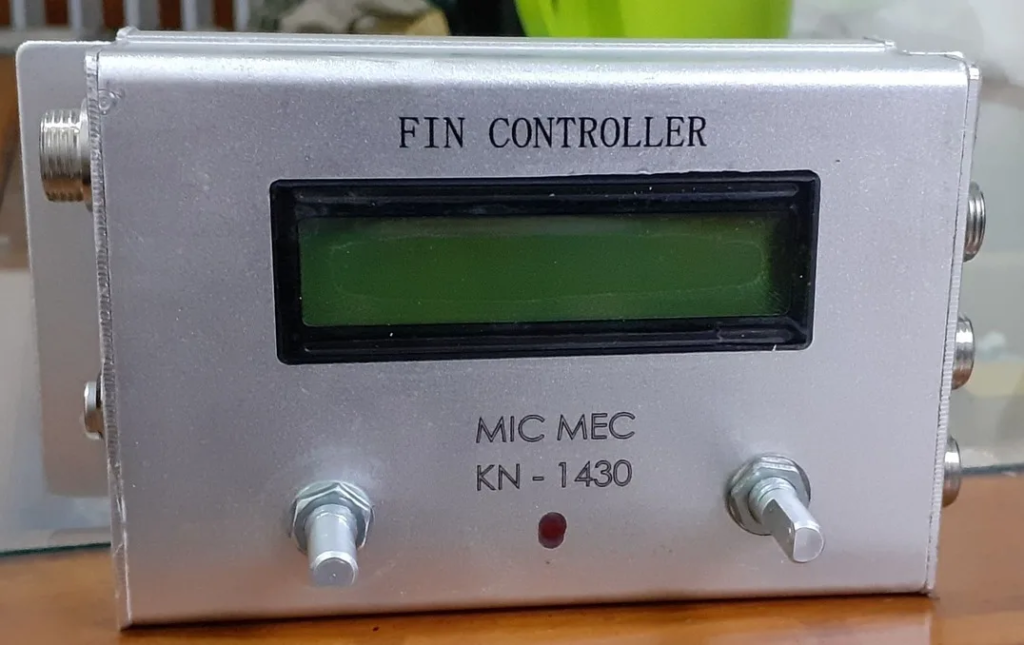
Alat ini berfungsi untuk menggerakkan sayap/fin pada rudal sehingga rudal mampu meluncur dengan arah yang sesuai dengan target.
tampak bagian kanan kontrol
tampak bagian kiri kontrol
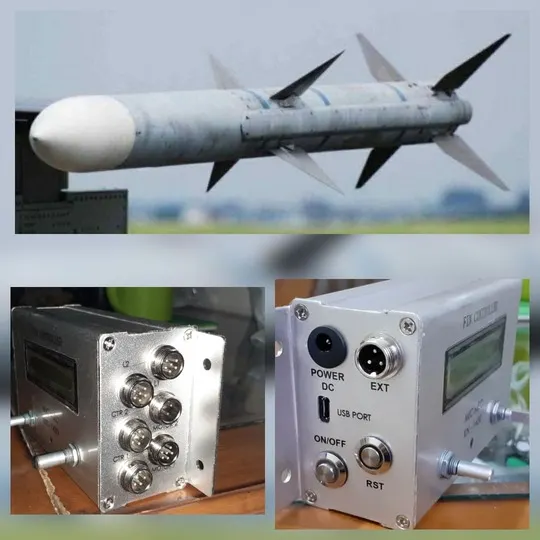
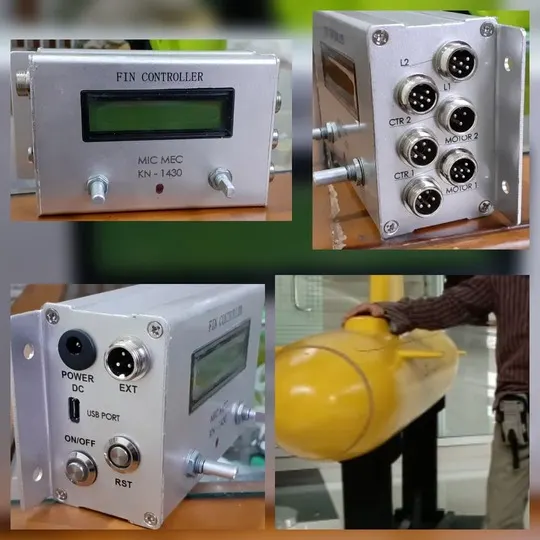
Missile Fin Controller: Arsitektur, Prinsip Kerja, dan Tantangan Kontrol Aerodinamika Presisi Tinggi
Dalam sistem kendali rudal modern (guided missile systems), Fin Controller atau unit aktuasi sirip (Control Actuator Subsystem / CAS) merupakan subsistem kritis yang menerjemahkan kalkulasi komputer pemandu (Guidance & Navigation Computer) menjadi manuver fisik di udara. Melalui defleksi sirip kontrol (aerodynamic fins), rudal memanipulasi momen aerodinamika untuk mengontrol orientasi tiga sumbu utama: pitch (angguk), yaw (geleng), dan roll (guling).
1. Arsitektur dan Komponen Utama CAS
Satu unit CAS umumnya mengendalikan 4 sirip aerodinamika secara independen atau terkoordinasi. Arsitektur standarnya mencakup:
-
Digital Controller / DSP Board
Menggunakan mikroprosesor/DSP atau FPGA berkecepatan tinggi untuk memproses command angle dari unit navigasi (INS/GNSS) dan menjalankan algoritma closed-loop control (misalnya FOC – Field Oriented Control).
-
Motor & Driver
Umumnya menggunakan motor Brushless DC (BLDC) atau Permanent Magnet Synchronous Motor (PMSM) dengan inverter bridge berbasis MOSFET/GaN untuk respons torsi tinggi dan efisiensi daya.
-
Mekanisme Reduksi (Gearbox/Harmonic Drive)
Mereduksi kecepatan motor rotasi tinggi menjadi torsi besar dengan backlash mendekati nol, memungkinkan sirip menahan beban aerodinamika (hinge moment).
-
Sensor Posisi (Feedback)
Rotary encoder optik/magnetik beresolusi tinggi atau resolver yang memberikan pembacaan sudut defleksi sirip secara real-time.
2. Konfigurasi Penempatan Sirip
Konfigurasi penempatan sirip menentukan stabilitas intrinsik dan karakteristik kendali rudal:
| Konfigurasi | Karakteristik Utama | Keunggulan | Tantangan Teknis |
| Canard Control (Depan) | Sirip kendali di hidung, sayap tetap di belakang | Respons pitch/yaw sangat cepat, dimensi ringkas | Ketidakstabilan aerodinamika (destabilizing effect), downwash memicu turbulensi ke sayap belakang |
| Tail Control (Belakang) | Sirip kendali di ekor rudal | Stabilitas terbang tinggi, isolasi aerodinamika lebih baik | Respons sudut serang (Angle of Attack) mengalami sedikit delay (kondisi non-minimum phase) |
| Wing Control (Tengah) | Sayap utama yang bergerak (movable wings) | Menghasilkan gaya angkat langsung (direct lift) tanpa rotasi bodi besar | Kebutuhan torsi aktuator sangat tinggi karena area permukaan luas |